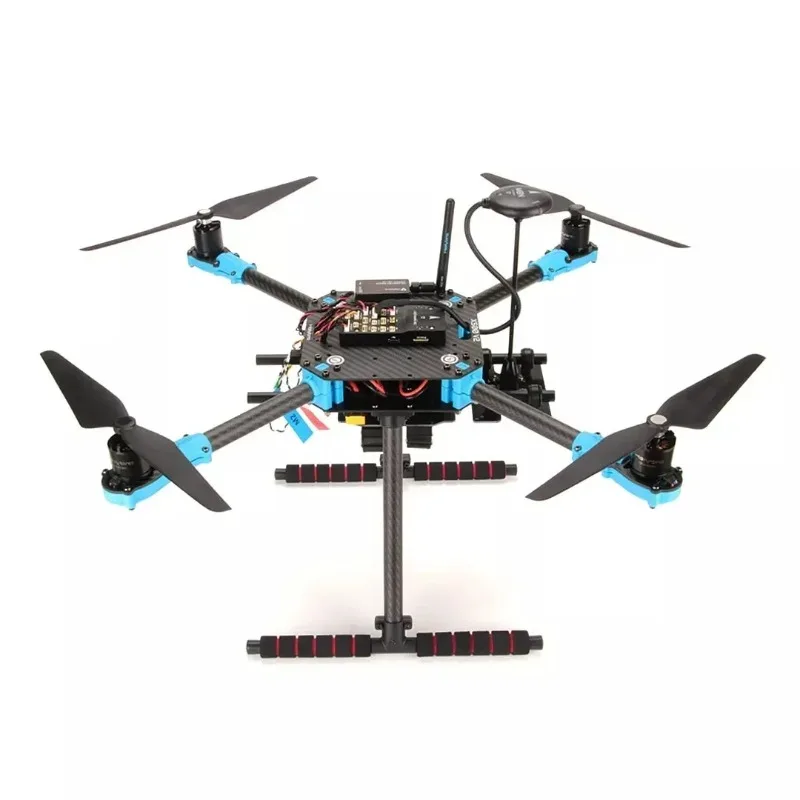


طقم تطوير طائرة بدون طيار Holybro X500 V2 ARF مع Pixhawk 6C وGPS M10 وراديو 915MHz
3346ر.س
وصف المنتج
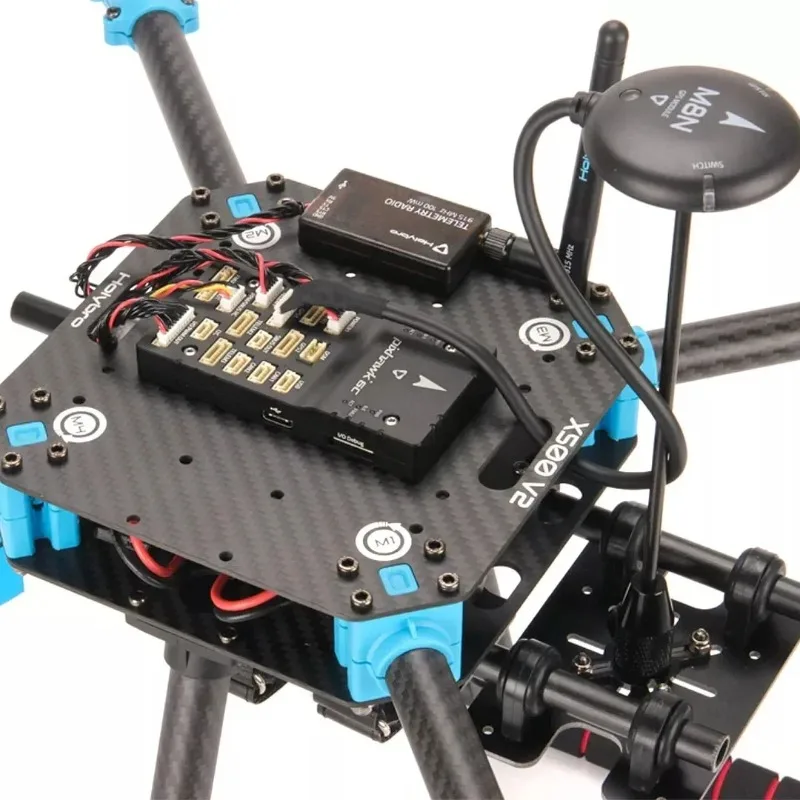
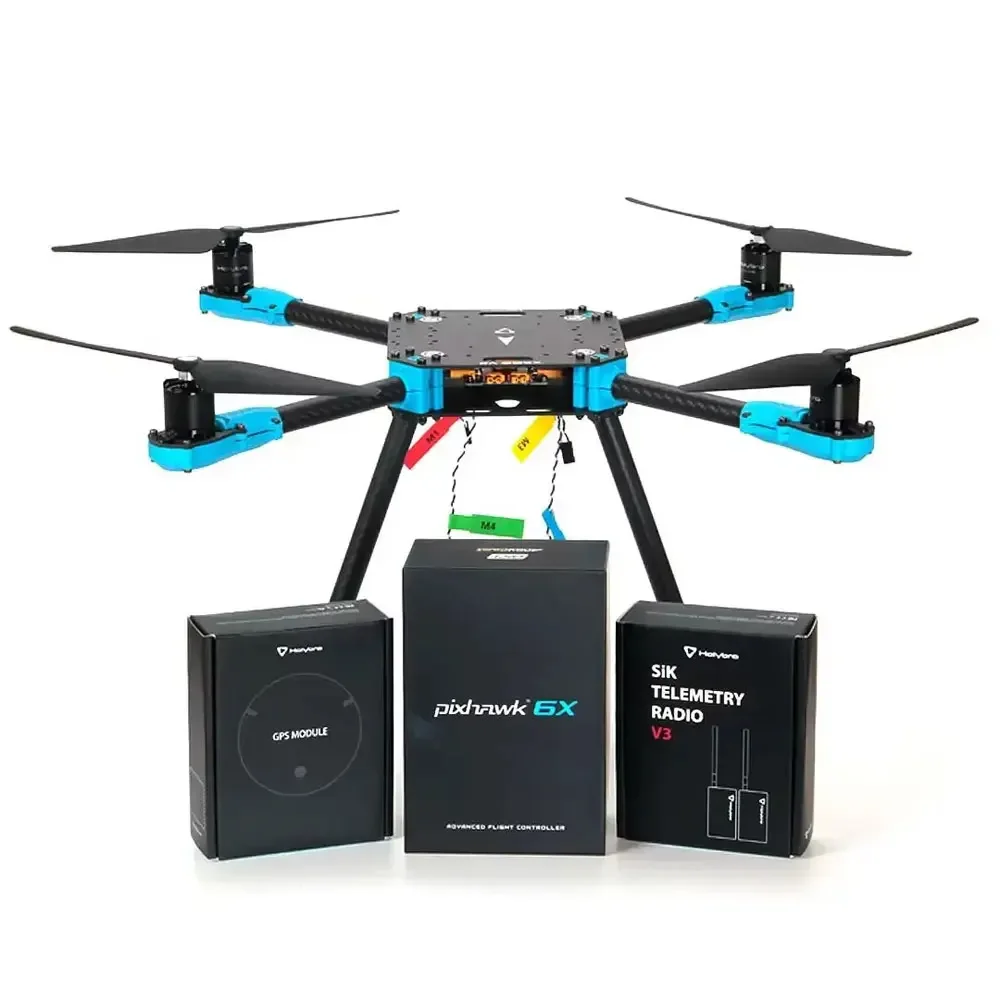
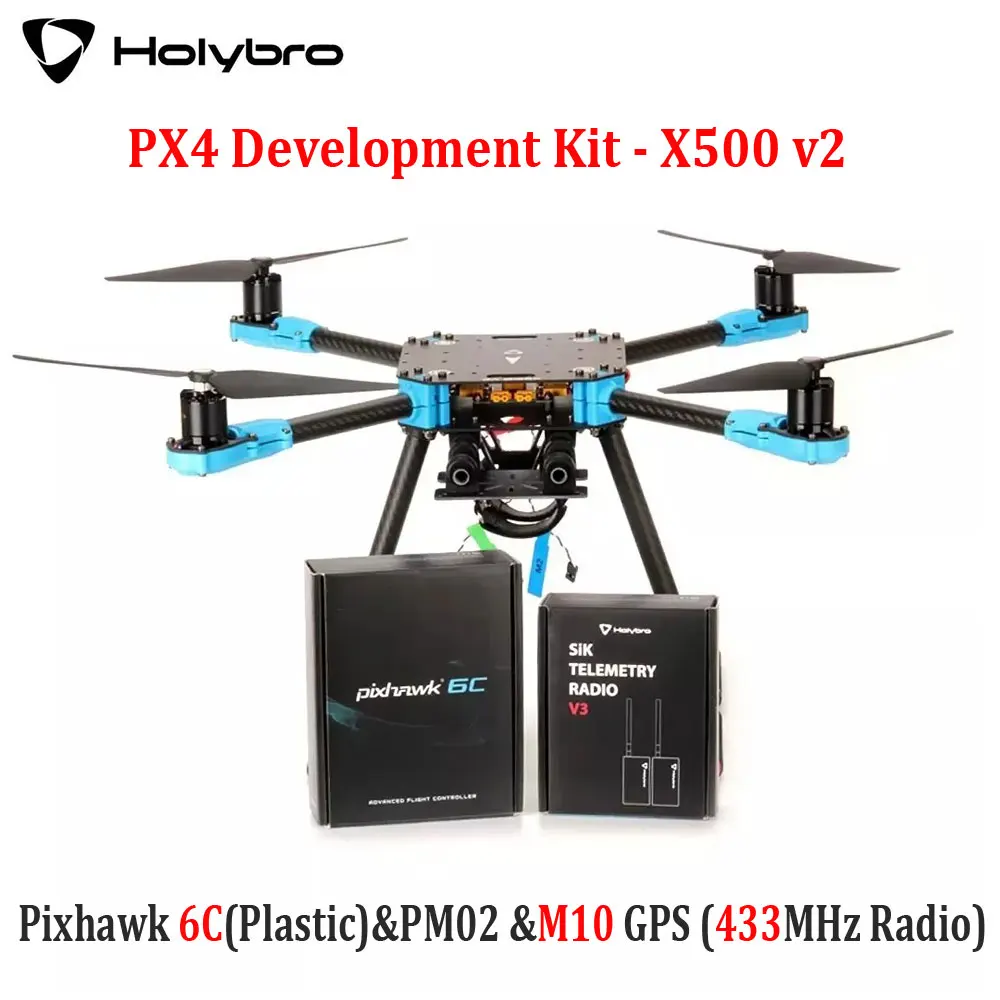
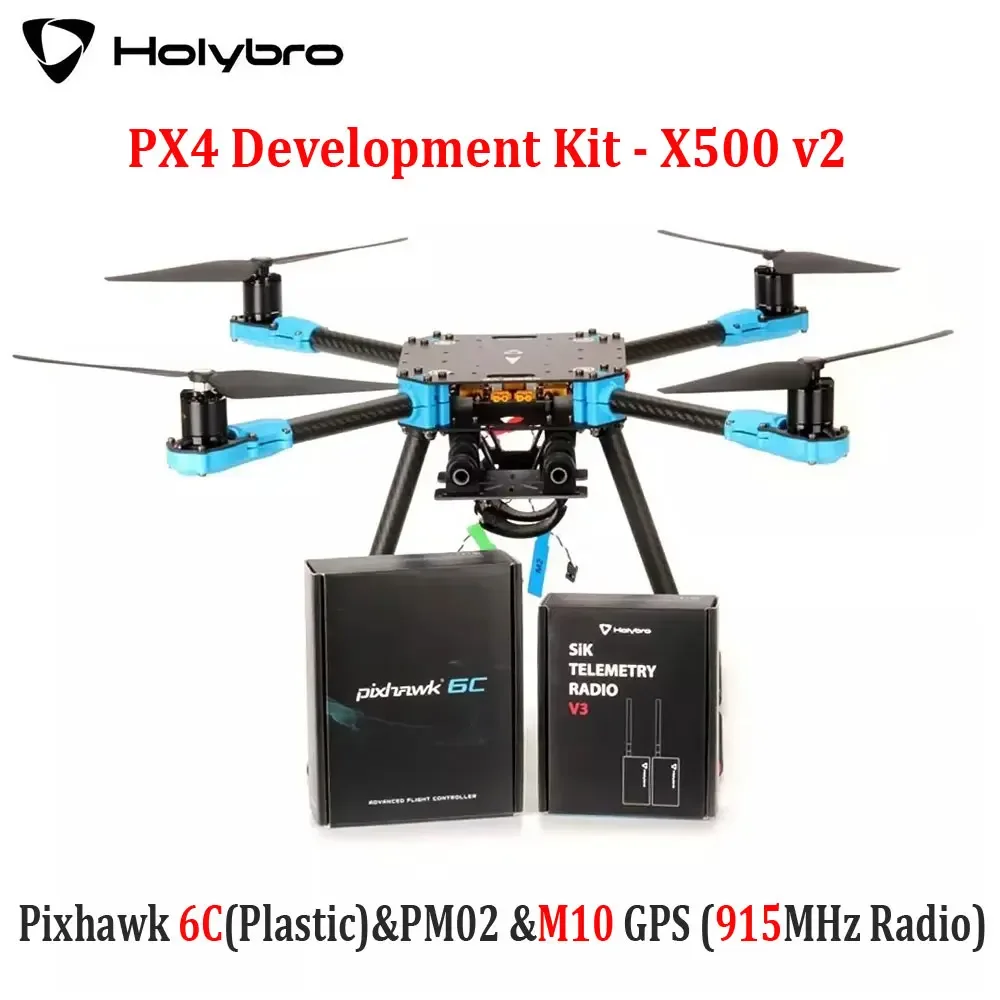
مجموعة تطوير PX4 - X500 الإصدار 2 هو طقم طائرة بدون طيار احترافي مصنوع من ألياف الكربون، يتميز بكونه ميسور التكلفة، خفيف الوزن، وقوي، ويحتوي على أحدث وحدة تحكم طيران Holybro Pixhawk 6C أو Pixhawk 6X، ونظام GPS M10، وراديو SiK Telemetry بتقنية التوصيل والتشغيل. يتميز بسهولة وسرعة التجميع (حوالي 30 دقيقة) دون الحاجة إلى اللحام، مما يتيح لك قضاء وقت أطول في الطيران والتطوير. يأتي مع طقم إطار X500 V2 والمحركات، ووحدات التحكم الإلكترونية (ESCs)، ولوحات توزيع الطاقة، ومراوح إضافية. تم تثبيت أذرع الطائرة مسبقًا بالمحركات ووحدات التحكم الإلكترونية، بحيث يمكن توصيلها مباشرة بلوحة توزيع الطاقة دون الحاجة إلى اللحام.
الإطارX500 v2) مصنوعة من نسيج ألياف الكربون الكامل، مع أذرع أنبوبية من ألياف الكربون مدعومة بوصلات نايلون معززة بالألياف مصممة حديثًا مع شقوق مريحة على جانبي المحرك والهيكل، مما يوفر تركيبًا أسهل وأكثر مباشرة. يتكون نظام الهبوط من أنابيب ألياف كربون بقطر 16 مم و10 مم مع وصلات تم تعزيزها وتكثيفها.
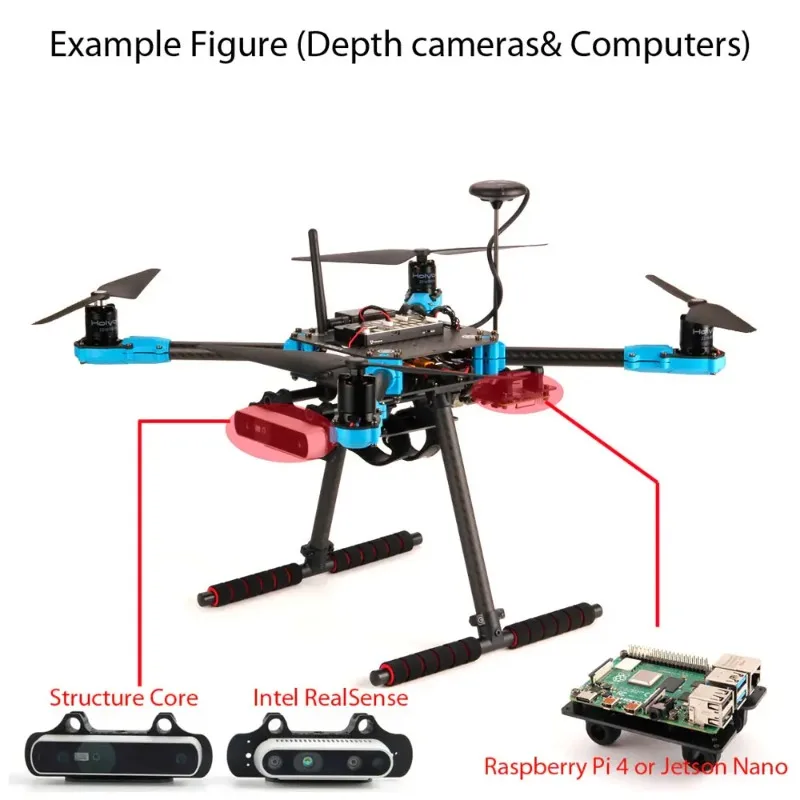
تحتوي لوحة المنصة الآن على فتحات تثبيت لنظام تحديد المواقع GPS وأجهزة الكمبيوتر الشائعة مثل Raspberry Pi 4 وJetson Nano. يوجد حامل اختياري لكاميرات العمق (يُشترى بشكل منفصل) لدعم مختلف كاميرات العمق مثل سلسلة Intel RealSense وكاميرات العمق Structure Core. تم زيادة المسافة بين ألواح ألياف الكربون العلوية والسفلية لتوفير وصول أسهل. تم توسيع لوحة تثبيت البطارية القابلة للتعديل لدعم بطاريات أكبر لزيادة مدة الطيران. نظام تثبيت السكك جاهز لاستيعاب مجموعة كاملة من حوامل الكاميرات والجيمبالات لتطبيقات متنوعة. جميع الأدوات اللازمة للتثبيت متوفرة في العبوة.
ملاحظة: وحدة التحكم في الطيران Pixhawk 6C متوافقة مع كل من PX4 وArdupilot، ولكنها تأتي مزودة ببرنامج التشغيل المفتوح المصدر PX4 Autopilot.
الميزة:
وحدة التحكم في الطيران Pixhawk 6CorPixhawk 6X الجديدة تمامًا مع وحدة M10GPS وراديو Telemetry SiK للتوصيل والتشغيل
تصميم إطار جديد مع وقت تجميع قليل (~30 دقيقة)، لا حاجة للحام
إطار من ألياف الكربون مع موصلات من النايلون المقوى بالألياف يوفر تركيبًا سهلاً ومباشرًا.
محركات ووحدات التحكم الإلكترونية (ESCs) مثبتة مسبقًا مع مقابس طاقة XT30 بسيطة لوحدة توزيع الطاقة (PDB)
لوحة توزيع الطاقة (PDB) مع مقابس XT60 وXT30
حامل لجهاز الكمبيوتر المصاحب مثل Raspberry Pi و Nvidia Jetson Nano
حامل كاميرا عمق اختياري لـ Intel RealSense و Structure Core
مجموعة تطوير PX4 - X500 v2 تشمل:
وحدة التحكم في الطيران بالطيار الآلي: Pixhawk 6C (علبة بلاستيكية) وPM02 V3 أو Pixhawk 6X (قاعدة قياسية) وPM02D-6S
وحدة GPS M10
راديو القياس عن بعد SiK V3 433/915 ميجا هرتز
طقم إطار X500 V2
-
العناصر المثبتة مسبقًا:
المحركات - محرك Holybro 2216 KV920 (4 قطع) مع قابس XT30 (يمكن العثور على مواصفات المحرك هنا)
وحدات التحكم الإلكترونية (ESCs) - BLHeli S ESC 20A (4 قطع) مع موصلات XT30 - متوافقة مع بطارية 4S
1045 مراوح (6 قطع)
لوحة توزيع الطاقة (قابس XT60 للبطارية وقابس XT30 لوحدات التحكم الإلكترونية والأجهزة الطرفية)
تفاصيل مجموعة إطار X500 V2:
الجسم - لوحة علوية وسفلية من ألياف الكربون بالكامل (144 × 144 مم، بسُمك 2 مم)
الذراع - أنابيب من ألياف الكربون عالية القوة وخفيفة الوزن للغاية بقطر 16 ملم مع موصلات جديدة مصممة من النايلون المقوى بالألياف
معدات الهبوط - أنابيب من ألياف الكربون بقطر 16 مم و10 مم مع موصلات بلاستيكية معززة ومحسّنة.
لوحة منصة - مزودة بفتحات تثبيت لنظام تحديد المواقع GPS وأجهزة الكمبيوتر الشائعة مثل Raspberry Pi 4 وJetson Nano
نظام تركيب مزدوج بقضيب بقطر 10 مم × سكة بطول 250 مم
حامل بطارية مع شريطي تثبيت للبطارية
أدوات يدوية للتركيب
المواصفات الميكانيكية:
قاعدة العجلات: 500 ملم
نمط تركيب المحرك: 16x16 ملم
إطار الجسم: 144x144 ملم، بسُمك 2 ملم
ارتفاع معدات الهبوط: 215 ملم
المسافة بين اللوحين العلوي والسفلي: 28 ملم
الوزن: 610 جم
زمن الطيران: ~18 دقيقة طيران مستقر بدون حمولة إضافية. تم الاختبار باستخدام بطارية بسعة 5000 مللي أمبير.
الحمولة القصوى: ~1 كجم (مع بطارية 4S بسعة 5000 مللي أمبير عند 70% من مستوى الخانق)
توصية البطارية: بطارية ليثيوم بوليمر 4S بسعة 3000-5000 مللي أمبير/ساعة و20C+ مع موصل XT60 (غير مرفقة)